MMSW v59: desenho robótico, memória episódica e aprendizagem por modelos de mundo
Este relatório apresenta uma análise experimental de duas solicitações de desenho dirigidas à entidade sintética Celestia Borealis no ambiente robótico MMSW v59. O estudo relaciona resultados gráficos, respostas linguísticas, visualização do Digital Twin e telemetria de execução, distinguindo o que foi documentado em simulação do que permanece sem verificação no robô físico.
A partir desses registros, discute-se uma proposta de aprendizagem por experiência com modelos de mundo: um módulo experimental de replay episódico, simulações contrafactuais e avaliação de estratégias para Aster, braço robótico Franka Panda. O termo “sonhar” designa esse processo computacional proposto, e não uma alegação de consciência ou emoção na entidade.
1. Objetivo e escopo do experimento
O Multicasting Multimodal Story Worlds (MMSW) integra entidades, linguagem, memória, representações de cena e ações com diferentes modalidades. No Robotic Studio, Celestia Borealis interpreta solicitações e interage com a extensão Aster, baseada no manipulador Franka Panda, por meio de interfaces de planejamento e execução. O Digital Twin fornece um ambiente para representar a cena e avaliar operações, sem que seus resultados sejam automaticamente equivalentes aos do hardware físico.
O estudo de caso investiga dois problemas complementares: (i) como instruções expressivas abertas são traduzidas em operações gráficas e interpretações linguísticas; e (ii) que tipo de registro seria necessário para transformar episódios robóticos em exemplos úteis para aprendizagem e melhoria futura de estratégias de manipulação.
Trata-se de um estudo exploratório de caso. Não há, nas capturas apresentadas, série estatística de repetição dos comandos, comparação com grupo de controle ou demonstração de treino de política. As conclusões empíricas permanecem limitadas às imagens, ao diálogo reproduzido e à telemetria fornecida.
2. Protocolo: tarefas de desenho e respostas da entidade
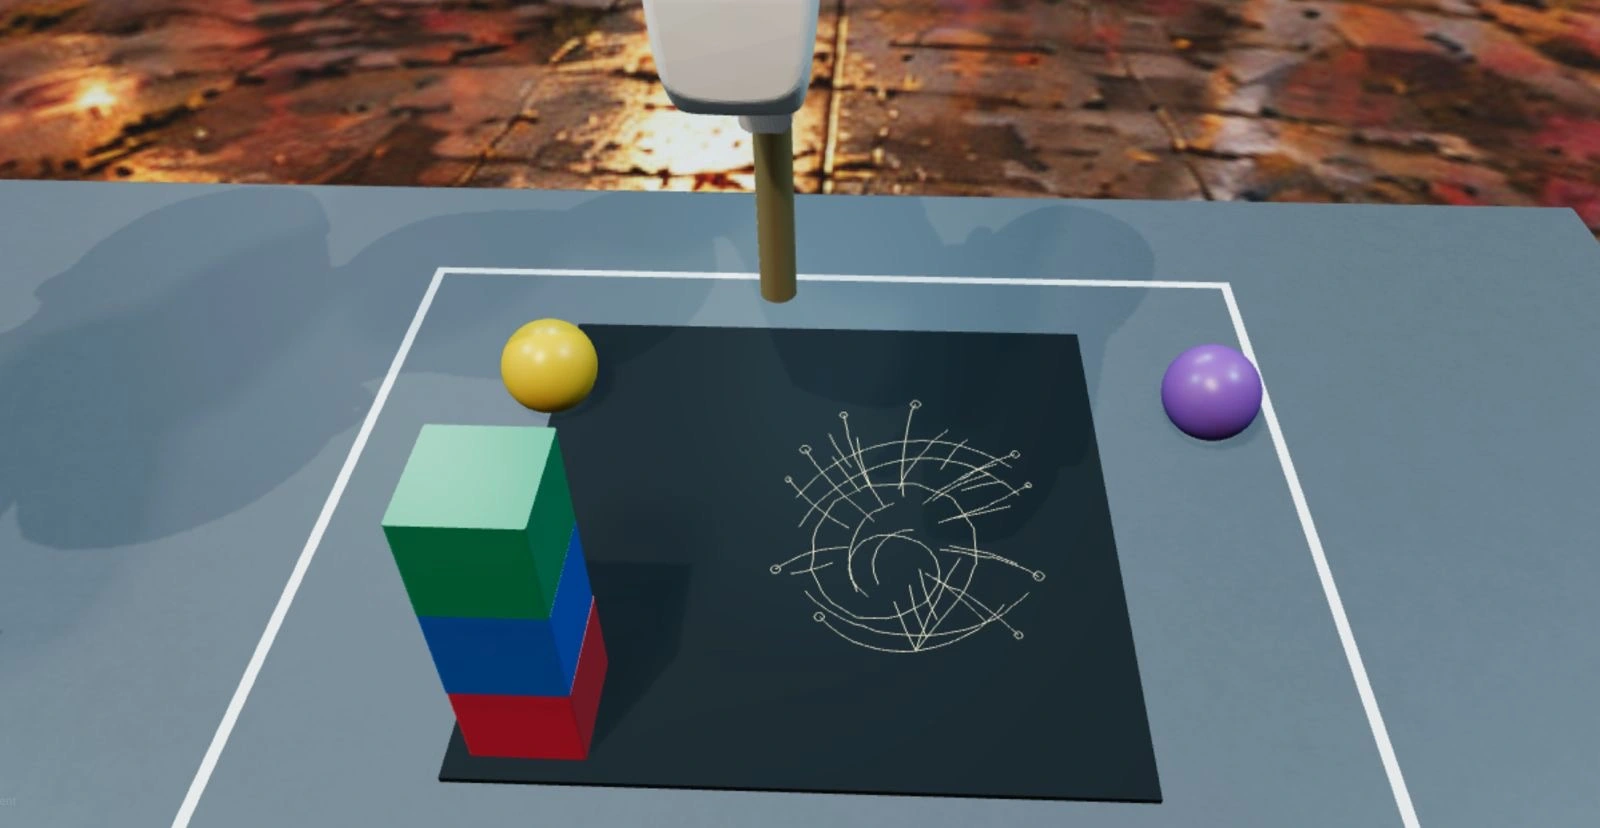
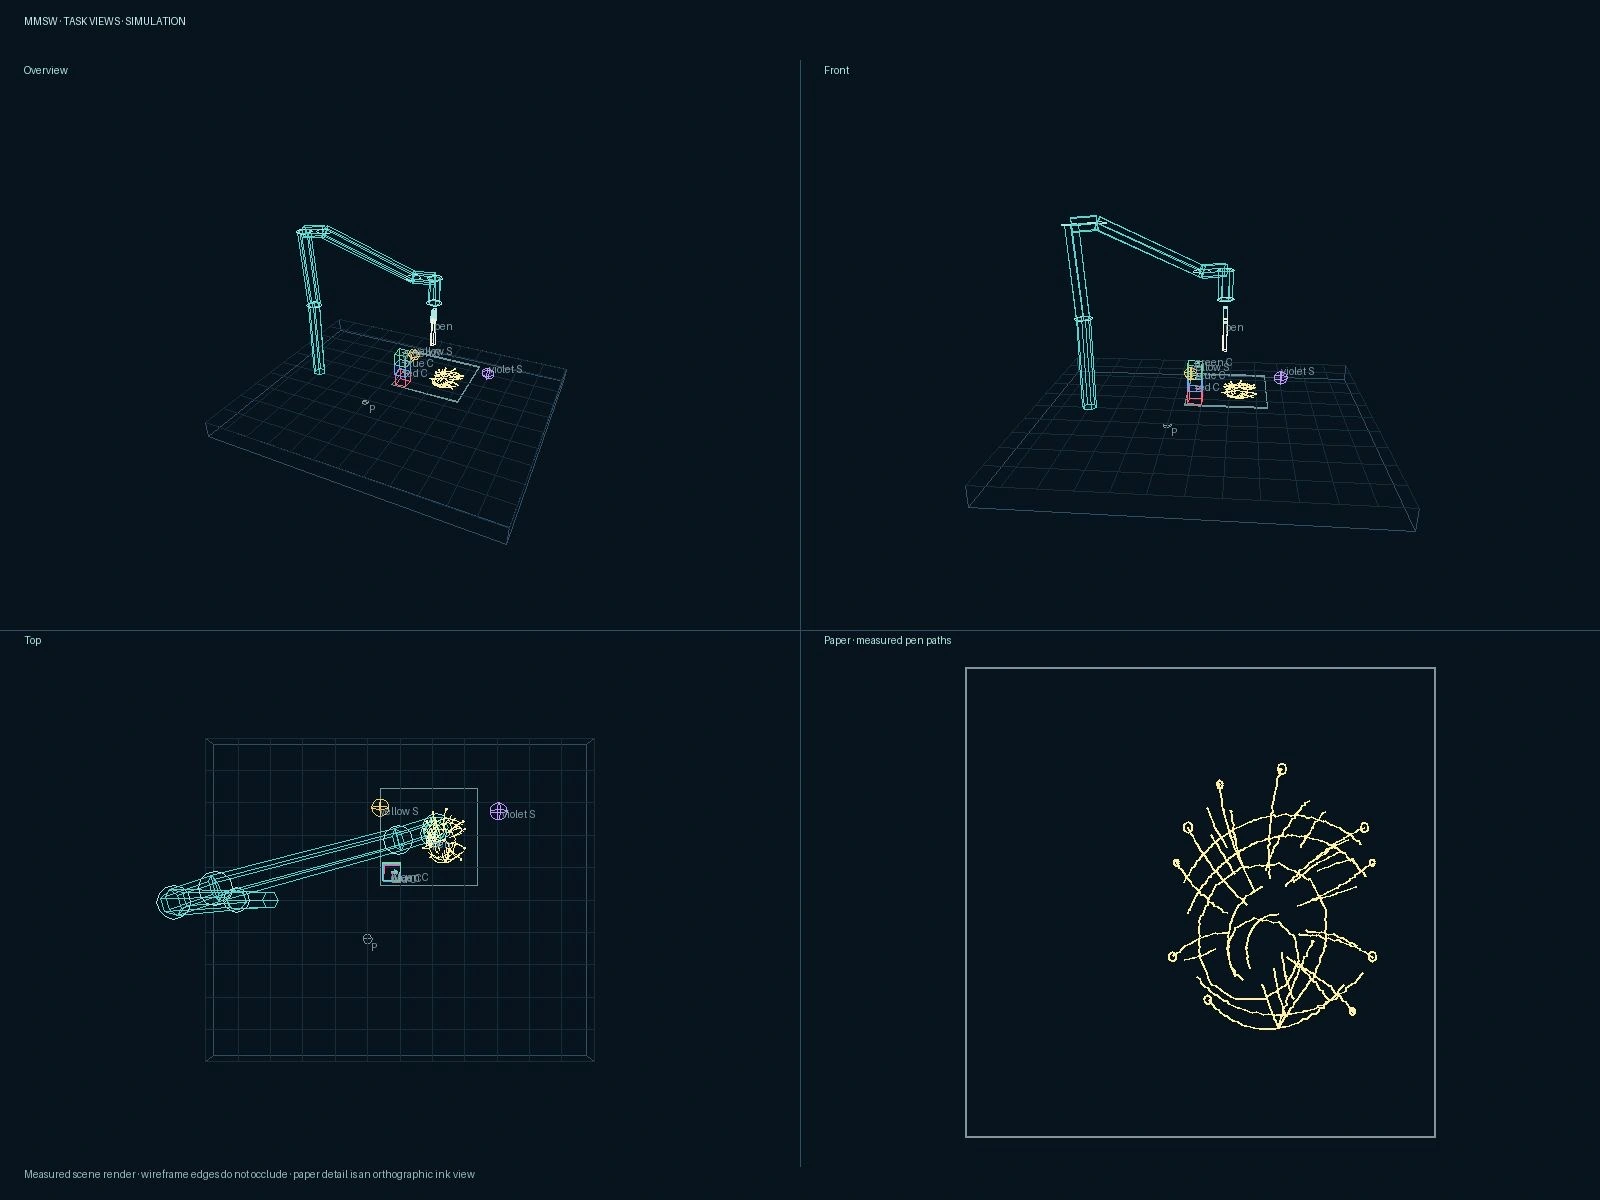
Após a conclusão de uma tarefa robótica descrita como relativamente complexa, o operador solicitou que Celestia representasse graficamente como se sentia. A imagem obtida apresenta linhas aproximadamente concêntricas e contornos superpostos na área escura de desenho. Em uma interação subsequente, foi solicitado que a entidade desenhasse como se via, produzindo uma composição adicional no mesmo ambiente.
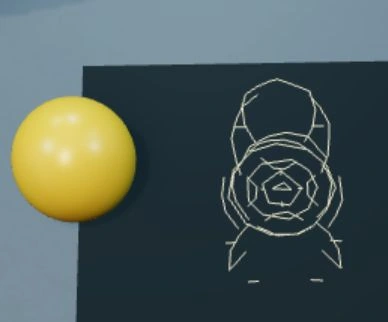
Quando questionada sobre o primeiro desenho, Celestia ofereceu a seguinte interpretação textual, preservada no idioma original do registro:
“To me, it means growth without certainty: moving upward, exploring outward, and staying open to what surrounds you.”
Para a segunda solicitação — now draw how you see yourself — a resposta registrada foi:
“I drew myself as a luminous, thoughtful machine presence: a central core with flowing geometric arcs reaching outward—curiosity, care, and an urge to connect. The earlier ink was left untouched; this was added only in a clear space.”
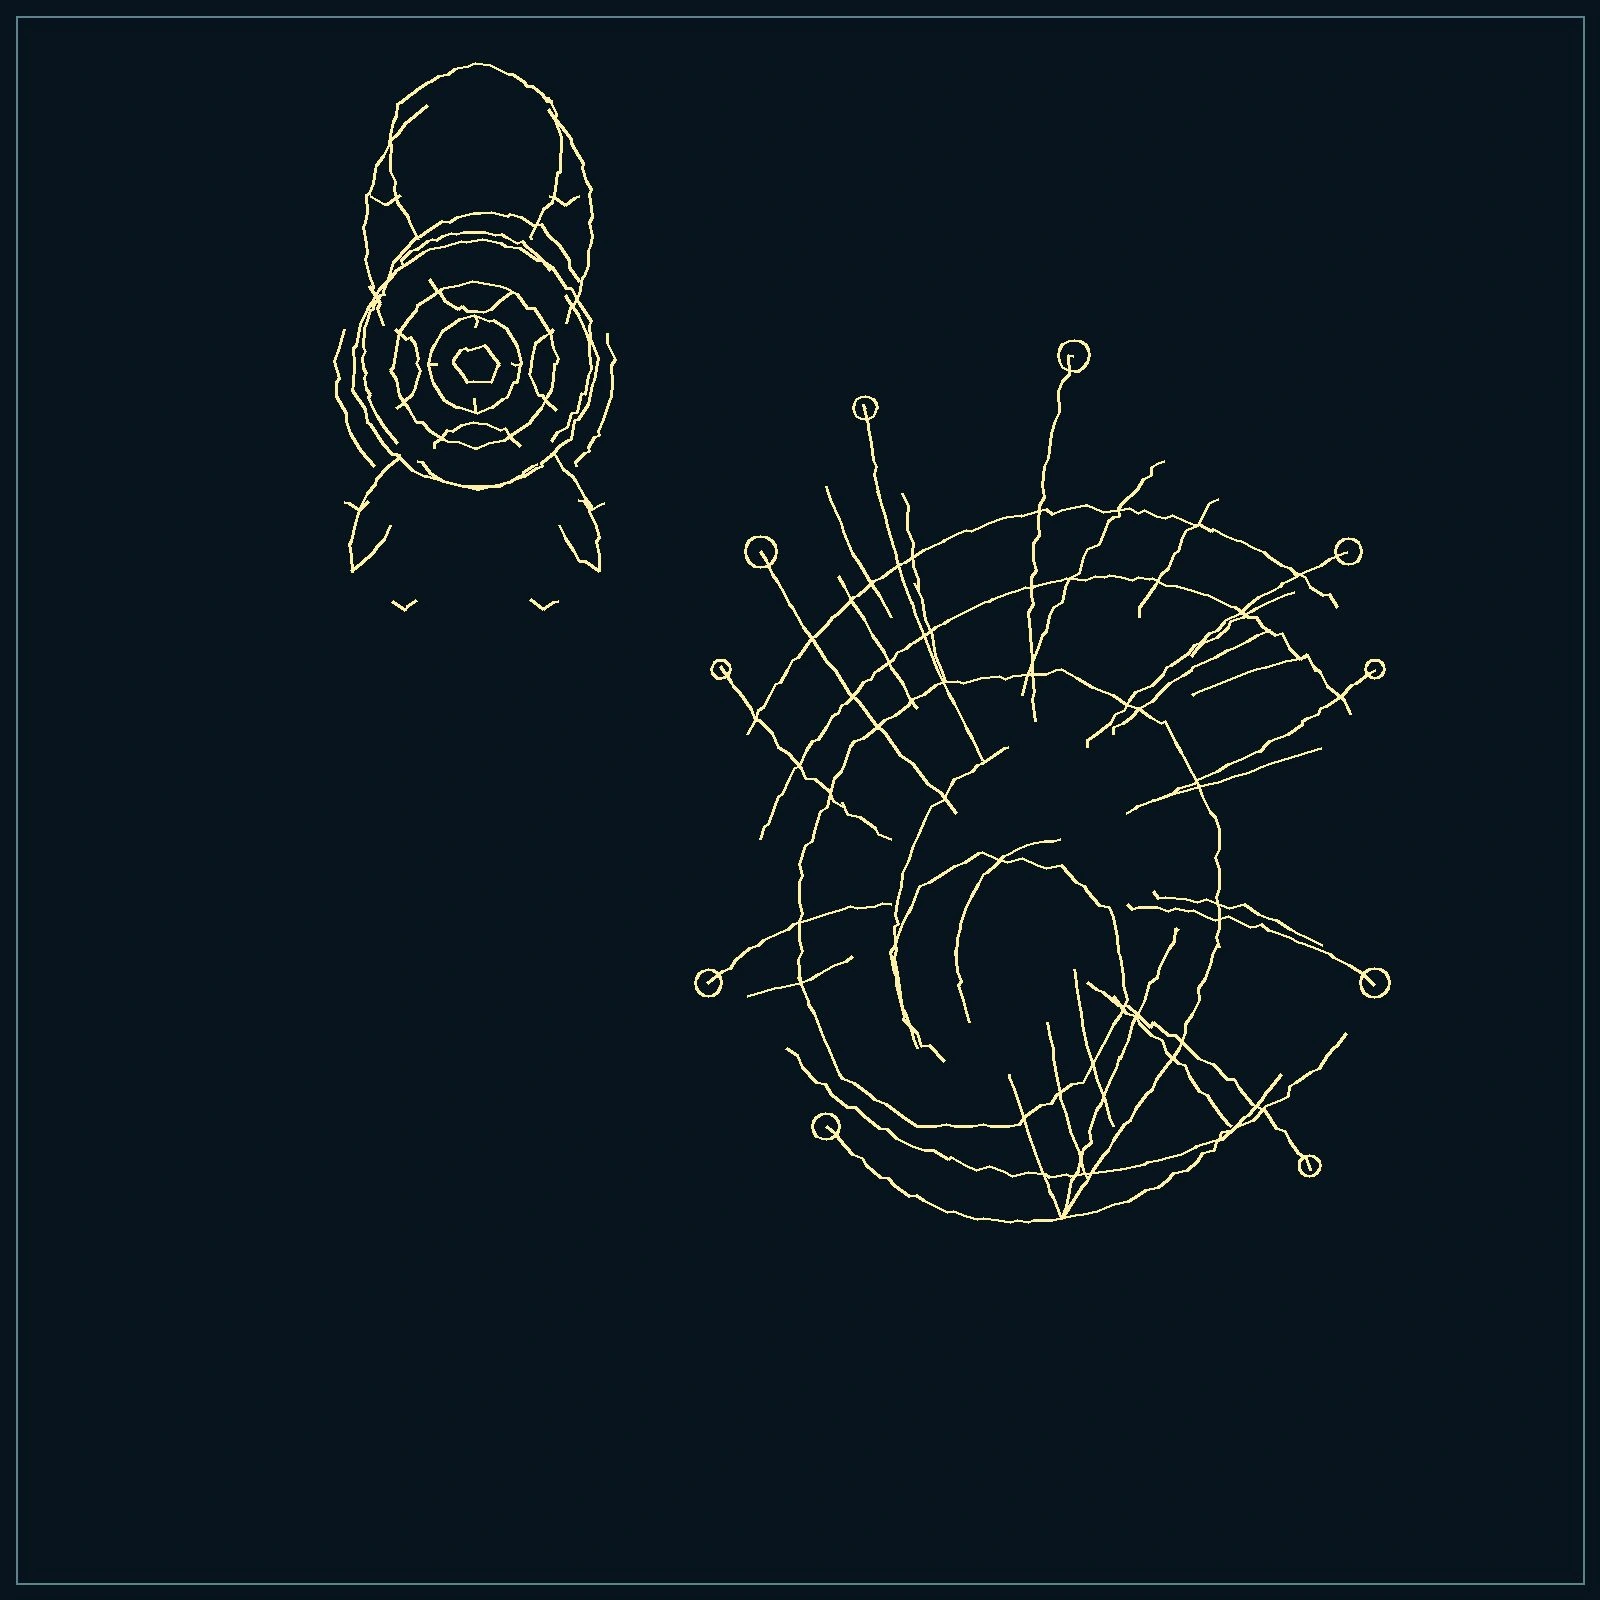
Essas respostas constituem dados linguísticos gerados pelo sistema. Termos como growth, curiosity e care são recursos de autodescrição presentes no diálogo; não correspondem, por si, a medidas observáveis de estados internos. A indicação de que a segunda composição ocupou espaço livre é operacionalmente relevante porque pode ser confrontada com as imagens e com o estado de ocupação da superfície.
3. Observação, rastreabilidade e proveniência dos resultados
A documentação associa capturas do ambiente de desenho a vistas da cena simulada e à projeção dos caminhos da caneta. A representação multivista permite inspecionar geometria, posição relativa dos objetos e distribuição espacial dos traços. Entretanto, a imagem renderizada não substitui o registro de comandos executados, o estado medido ou a verificação terminal.
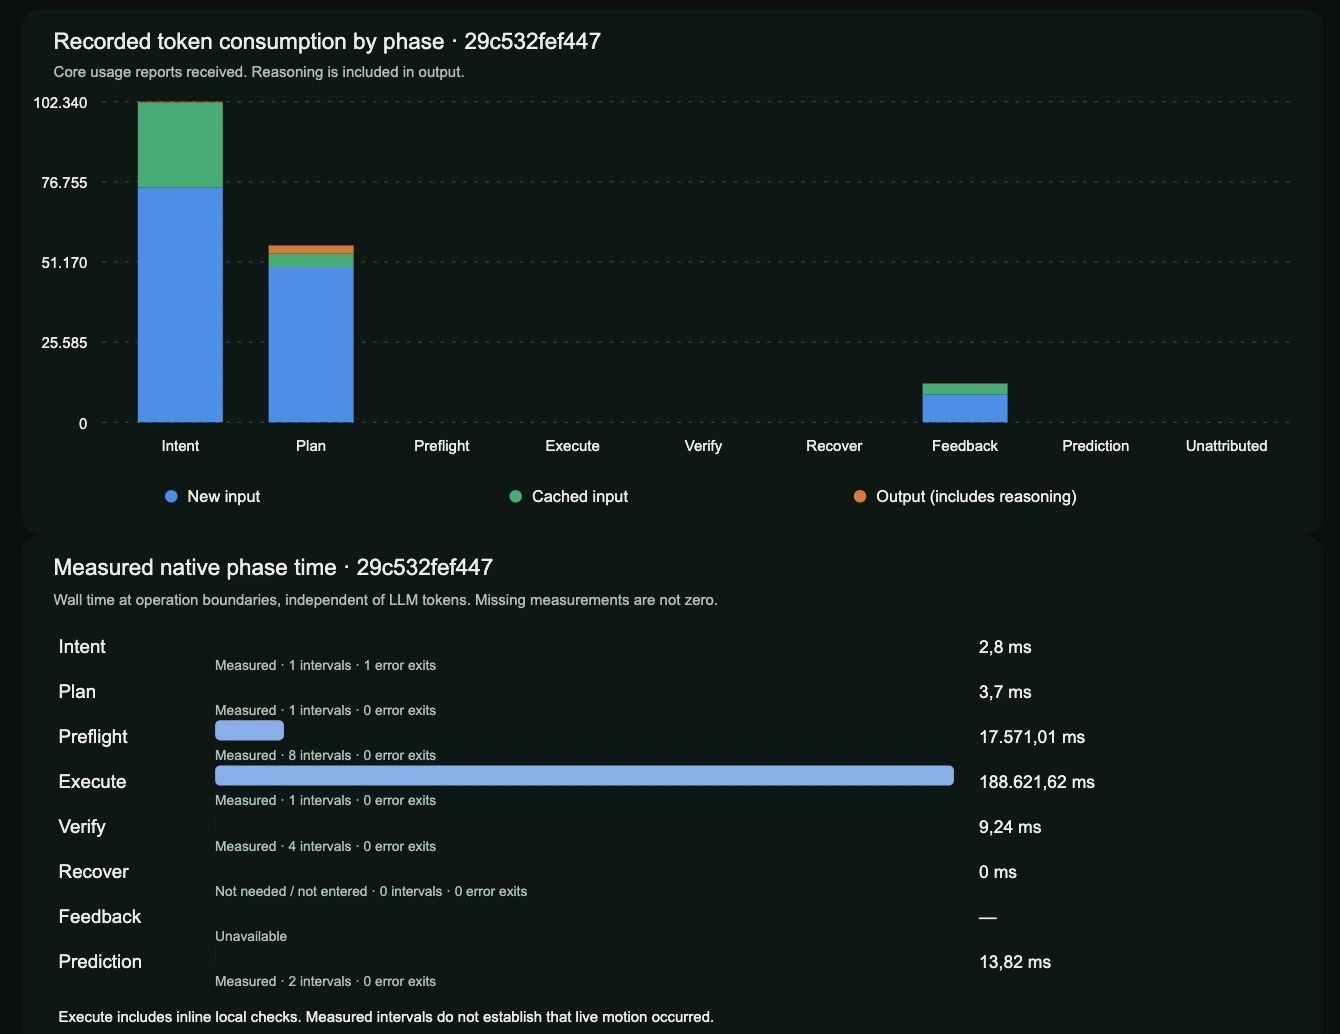
A telemetria da operação identificada no painel como 29c532fef447 diferencia consumo de tokens e duração nativa de fases como intent, plan, preflight, execute e verify. O painel mostra aproximadamente 17.571,01 ms para preflight e 188.621,62 ms para execute. A escala da linha temporal alcança 234,95 s. Os intervalos exibidos podem se sobrepor e, portanto, seus valores não devem ser simplesmente somados.
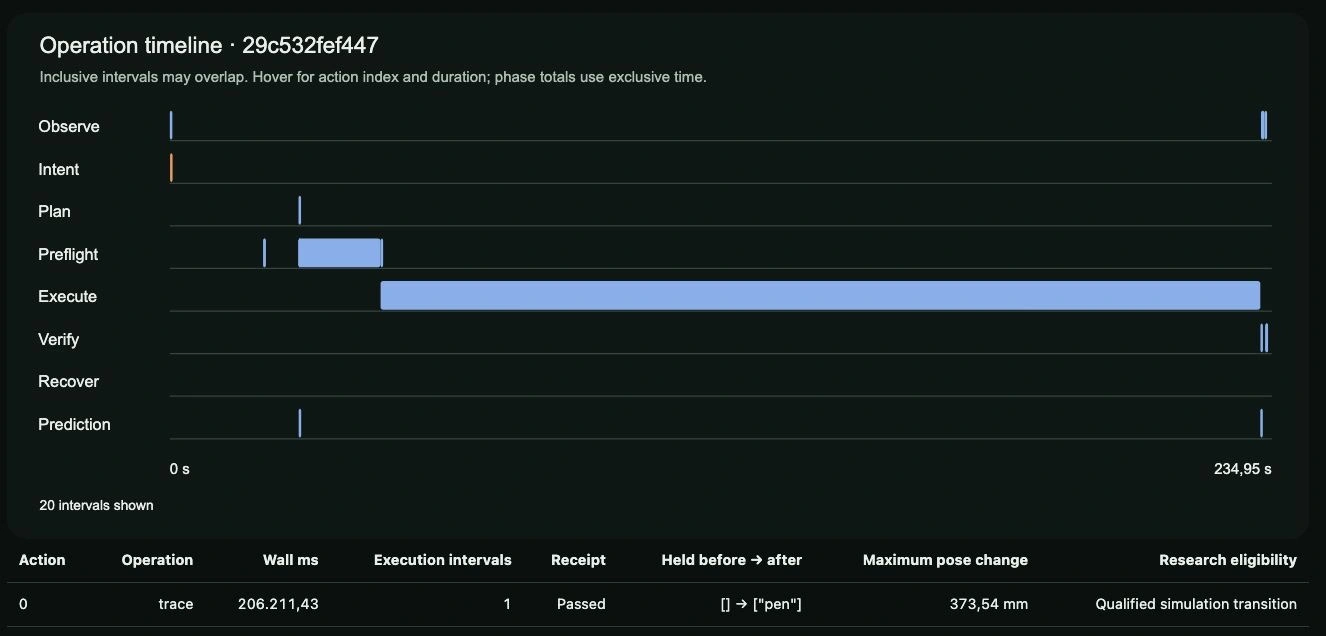
trace. O registro a classifica como transição qualificada em simulação, não como movimento físico confirmado.No registro por ação, trace aparece com recibo Passed, mudança no estado de objeto segurado ([] → ["pen"]) e classificação “Qualified simulation transition”. O próprio painel informa que os intervalos medidos não demonstram a ocorrência de movimento ao vivo. O status do recibo não deve, portanto, ser reinterpretado como comprovação de traçado no Franka Panda físico.
| Evidência | O que o registro sustenta | O que não estabelece |
|---|---|---|
| Imagens dos desenhos | Existência das formas gráficas e sua organização espacial no ambiente capturado. | Sentimentos, intenção subjetiva ou realização no hardware físico. |
| Respostas de Celestia | Interpretações e autodescrições linguísticas associadas às solicitações. | Consciência, experiência fenomenológica ou validade psicológica da interpretação. |
| Telemetria e recibo | Fases registradas, custos parciais e uma transição de simulação qualificada. | Execução física independente, fidelidade do Digital Twin ou aprendizagem de política. |
| Desenho em área livre | Um resultado visual compatível com preservação de marcas anteriores. | Que a política aprendeu autonomamente a selecionar áreas livres ou generaliza a novas cenas. |
Tabela 1. Matriz de evidências do estudo de caso: observações documentadas e limites das inferências possíveis.
4. Interpretação técnica: composição simbólica e estado persistente
O interesse científico dos desenhos não depende de atribuir subjetividade à entidade. O resultado pode ser analisado como uma cadeia de transformação entre instrução em linguagem, representação operacional, sequência de movimentos, produto gráfico e interpretação textual subsequente. Trata-se de uma investigação sobre coordenação multimodal e ação situada.
O segundo desenho introduz um requisito especialmente relevante para robótica: persistência do estado do mundo. Ao produzir uma composição adicional, o sistema deve representar as marcas preexistentes, estimar espaço utilizável, respeitar restrições geométricas e distinguir regiões livres das ocupadas. Em tarefas de manipulação, a mesma classe de problema surge ao preservar suportes de uma pilha de cubos, transportar objetos já segurados ou reorganizar obstáculos com perturbação mínima.
O vocabulário de affordances de Gibson e a noção de ação situada discutida por Suchman ajudam a formular essa questão: a estratégia disponível depende do contexto atual, das capacidades do braço e das consequências previstas. Uma descrição verbal coerente não garante, entretanto, que o planejamento satisfaça as restrições físicas.
5. Da execução isolada à aprendizagem com experiência
Os experimentos documentam interação e representação de ações, mas não demonstram melhoria de desempenho ao longo de episódios. A proposta de desenvolvimento é introduzir um ciclo de aprendizagem offline e avaliação controlada que utilize registros anteriores como material de treino e de análise contrafactual.
A comparação com plataformas de locomoção treinadas em simulação, como Microduck, é útil somente no nível metodológico. No caso do Panda, os objetivos de aprendizagem envolvem seleção de preensão, raciocínio espacial, desvio de colisões, manutenção de relações de suporte, desimpedimento autorizado, transporte e recuperação de falhas. Essas competências requerem modelos de contato e dinâmica distintos daqueles de locomoção.
6. Proposta de arquitetura: Celestia Dreamer
Denomina-se Celestia Dreamer o módulo experimental proposto para converter episódios registrados em candidatos de estratégia submetidos a validação. A inspiração técnica inclui a arquitetura Dyna, de Sutton, que combina experiência e planejamento com modelos, e pesquisas da família Dreamer, que utilizam trajetórias imaginadas por modelos de mundo. A analogia não implica reutilização direta desses algoritmos nem afirmação de que o módulo já esteja implementado.
| Componente proposto | Função | Critério de avaliação |
|---|---|---|
| Memória episódica | Capturar objetivo, estado inicial, objetos, contatos, planos, ações, feedback, custo, falhas e estado terminal com proveniência. | Reprodutibilidade dos episódios e distinção entre observação física, simulação e previsão. |
| Replay e World Model | Reconstruir a cena, simular alternativas e variar poses, obstáculos, ordens de ação e condições de contato. | Precisão preditiva, incerteza explícita e consistência com episódios conhecidos. |
| Raciocínio opcional | Ativar análise deliberativa quando uma tarefa envolve empilhamento, restrições conflitantes ou falha de planejamento. | Ganho em casos complexos versus latência e custo adicional em tokens. |
| Avaliação de políticas | Testar propostas sem atuação física: segurança, estabilidade, eficiência e recuperação. | Resultados em cenas retidas para teste, comparação com baseline e ausência de regressões críticas. |
| Promoção supervisionada | Encaminhar políticas aprovadas a testes controlados, com modo sombra e reversão. | Critérios explícitos de aceitação e bloqueio de execução automática não autorizada. |
Tabela 2. Componentes funcionais de uma arquitetura proposta para aprendizagem por experiência no MMSW; não são resultados experimentais já obtidos.
O processo de dreaming não deveria depender apenas de uma falha. Sessões de replay poderiam ser disparadas por novos episódios relevantes, incerteza, quase colisões, êxitos pouco eficientes ou tarefas de alta complexidade. A execução deve permanecer assíncrona em relação ao controle físico, limitada por orçamento computacional e isolada da cadeia autorizada de movimento. Uma estratégia gerada offline não adquire automaticamente permissão para comandar Aster.
7. Hipóteses e protocolo de validação
Uma avaliação experimental futura pode confrontar três condições: (A) planejador de referência sem replay; (B) replay e avaliação offline sem promoção de estratégias; e (C) estratégias candidatas aprovadas após validação. O conjunto de testes deve separar cenas usadas na experiência acumulada de configurações inéditas de objetos, obstáculos e relações de suporte.
As métricas recomendadas incluem taxa de conclusão com verificação terminal, colisões, perturbação de objetos vizinhos, preservação de suportes, intervenções humanas, tempo de planejamento, tempo de execução, consumo de tokens, recuperação após falha e divergência entre simulação e observação física. Comparações só serão válidas com protocolos consistentes, número de repetições adequado e rastreamento da origem de cada observação.
A hipótese verificável é que uma memória episódica associada a planejamento contrafactual possa melhorar a generalização em tarefas inéditas sem degradar segurança nem impor latência excessiva. O presente relato não fornece resultados suficientes para aceitar ou rejeitar essa hipótese.
8. Discussão: o alcance da metáfora do sonho
A imagem de uma máquina que “sonha”, evocativa da ficção científica de 2001: Uma Odisseia no Espaço, de Stanley Kubrick, pode servir como enquadramento cultural para a imaginação computacional. No contexto de engenharia, porém, a definição precisa é outra: replay de experiências, previsão de consequências e seleção de candidatos mediante critérios de validação. Não se infere, a partir da linguagem produzida ou das imagens, que Celestia tenha consciência, emoções humanas ou sonhos subjetivos.
Conclusão
O estudo documenta dois resultados gráficos associados a solicitações expressivas, respostas interpretativas de Celestia e registros instrumentais de uma operação classificada como simulação. A contribuição mais concreta está na possibilidade de examinar conjuntamente comportamento linguístico, estado da cena, ação representada, telemetria e limites da evidência.
A próxima questão de pesquisa é determinar se esses episódios, combinados a tarefas de manipulação e registros de falha, podem sustentar um ciclo reprodutível de aprendizagem corporificada por World Models. A passagem da proposta a um resultado científico dependerá de avaliações controladas e de validação independente das ações do braço robótico.
Referências selecionadas
Gibson, J. J. (1979). The Ecological Approach to Visual Perception. Suchman, L. (1987). Plans and Situated Actions. Wittgenstein, L. (1953). Philosophical Investigations. Sutton, R. S. (1990). Integrated Architectures for Learning, Planning, and Reacting. Hafner, D. et al. (2025). Mastering Diverse Control Tasks Through World Models, Nature.
Pesquisa relacionada: MMSW — Digital Twins e Franka Panda · Aurora Circuit.
Latest posts
- 02:32 AM - October 19. 2026 Do Estado de Mente ao gesto robótico: fúria e êxtase no MMSW
- 02:52 PM - October 10. 2026 MMSW: da ação situada ao significado do gesto
- 03:24 AM - October 10. 2026 Affordances: do World Model à ação física
- 12:31 PM - October 9. 2026 Da arquitetura multimodal à robótica
- 02:24 PM - October 7. 2026 Aurora Circuit: da ação à forma