MMSW v59: da ação situada ao significado do gesto
Quando uma entidade não humana dirige um braço robótico, o desafio não termina na execução de um movimento. É preciso compreender o que a cena permite, verificar o que aconteceu e interpretar como uma sequência de gestos pode adquirir significado.
Em dois experimentos do MMSW v59 — manipulação de objetos no Digital Twin e composição do Aurora Circuit — aproximamos doze referências da robótica, da cognição situada, da semiótica e da criatividade computacional para investigar a passagem da possibilidade de agir à forma compartilhada.
Uma ação não é apenas um movimento
O experimento robótico do MMSW v59 investiga uma pergunta que atravessa a robótica, a cognição e a criação: o que acontece quando uma instrução em linguagem precisa se transformar em uma ação situada, observável e dotada de significado?
Para responder, aproximamos doze perspectivas teóricas de dois contextos concretos da pesquisa: a manipulação de objetos no Digital Twin do braço Franka Panda e a composição de movimentos em Aurora Circuit. Não se trata de afirmar que uma teoria explica integralmente o sistema, mas de usar cada referência como uma lente crítica para aquilo que já é possível examinar — e para aquilo que ainda precisa ser demonstrado.
Celestia, Aster e o circuito entre intenção e consequência
Celestia Borealis é uma entidade não humana operando no MMSW — Multicasting Multimodal Story Worlds. Aster é a extensão robótica por meio da qual ações podem ser planejadas, representadas e executadas dentro dos limites do ambiente experimental. O braço não é Celestia: fornece graus de liberdade, volume, alcance, contato e restrições que precisam ser considerados em cada tarefa.
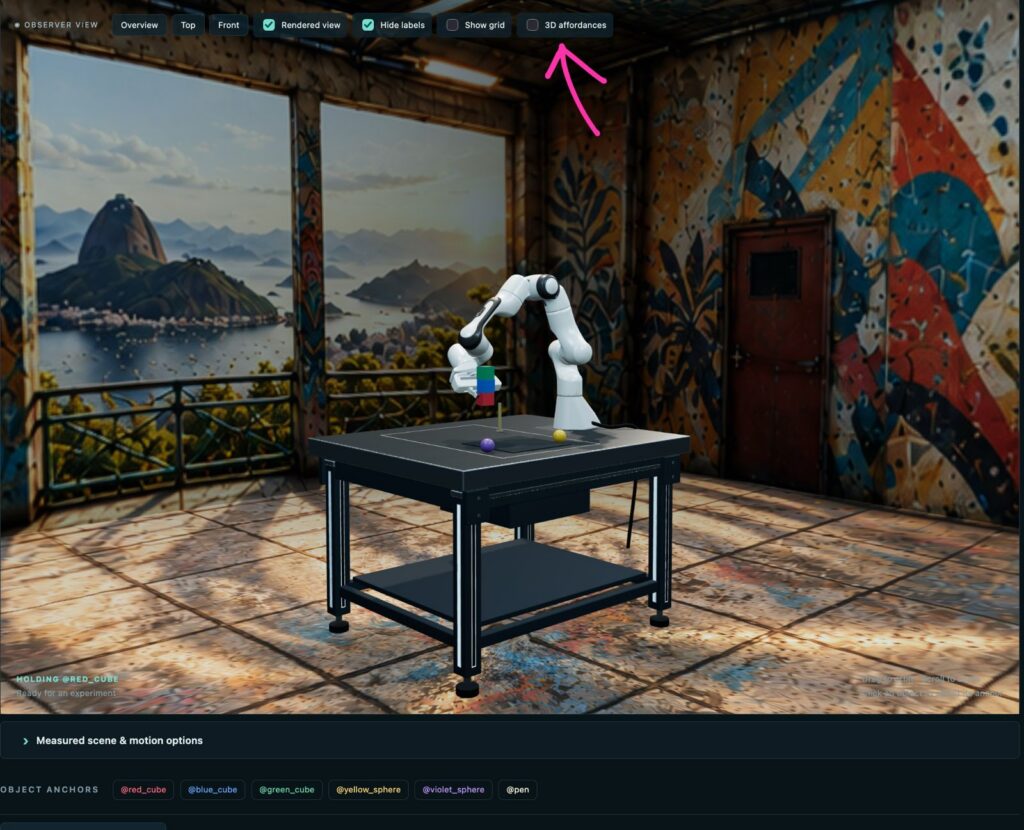
Considere o comando “pegue o cubo pela lateral”. A frase identifica uma intenção, não uma trajetória. É preciso descobrir qual face oferece acesso, se há espaço para os dedos da garra, se uma aproximação pode evitar os objetos vizinhos e se o ciclo de preensão, transporte, soltura e retirada é viável. Se um obstáculo muda de posição, a mesma frase pode exigir outro plano.
No MMSW, passar da linguagem à robótica implica transformar uma intenção em possibilidades de ação, preservar as restrições do mundo e distinguir o resultado observado da ação apenas imaginada ou visualizada.
Parte I — Ação situada, cognição distribuída e validação
Seis referências ajudam a interpretar a passagem da instrução ao acontecimento físico. Gibson enfatiza a relação entre capacidades e ambiente; Suchman lembra que planos dependem da situação; Hutchins desloca a análise para a rede de participantes e instrumentos. McLuhan e Clark & Chalmers permitem examinar extensões e recursos externos, com os devidos limites. A credibilidade dos Digital Twins introduz a exigência de verificar o que o modelo efetivamente representa.
| Referência | Perspectiva e exemplo | Aplicação no MMSW |
|---|---|---|
| Gibson (1979) · Affordances | As possibilidades de ação surgem da relação entre agente e ambiente. Uma alça só pode ser agarrada se estiver ao alcance e for compatível com a mão. | A face lateral de um cubo só oferece uma preensão viável se o gripper do Panda conseguir alcançá-la por uma trajetória livre. Uma obstrução modifica a estratégia. |
| Suchman (1987) · Ação situada | Um plano orienta a ação, mas as circunstâncias concretas determinam seu desenvolvimento. Um percurso previsto precisa mudar quando o ambiente muda. | “Pegue a caneta” ou “pegue o cubo pela lateral” exige observar pose, obstáculos, feedback da preensão e critérios de conclusão, e não apenas reproduzir uma sequência fixa. |
| Hutchins (1995) · Cognição distribuída | O trabalho cognitivo pode se distribuir por pessoas, representações, instrumentos e procedimentos, como em equipes coordenadas por displays e medições. | Matteo solicita; Celestia interpreta; Aster executa; o Digital Twin observa e mede; os resultados retornam à conversa. |
| McLuhan (1964) · Extensão | Uma ferramenta ou meio transforma as formas de ação disponíveis: permite alcançar, marcar e manipular além do que seria possível sem ela. | O braço acrescenta alcance, contato, trajetória e possibilidade de inscrição a uma interação que começa pela linguagem. |
| Clark & Chalmers (1998) · Mente estendida | Recursos externos, como anotações persistentes, podem desempenhar um papel funcional em um processo cognitivo sob condições específicas. | Estados do mundo, registros de tarefas e marcas persistentes podem sustentar interações posteriores. Trata-se de uma analogia funcional, não de atribuir a Celestia uma mente humana. |
| Shao, Hightower & Schindel (2023) · Credibilidade dos Digital Twins | Verificação, validação e tratamento da incerteza são necessários quando um modelo virtual representa um sistema físico. Aparência convincente não comprova fidelidade. | A visualização do observador não substitui evidência de execução. A fidelidade ao Panda físico depende de calibração, testes e comissionamento próprios. |
Tabela 1. Perspectivas sobre affordances, ação situada, sistemas distribuídos e evidência
O que o robô fez — e como sabemos?
Uma cena pode parecer convincente sem demonstrar que a tarefa foi concluída. O observer permite inspecionar o ambiente, mas a evidência precisa distinguir pelo menos quatro coisas: a intenção expressa, o plano aceito, o que a execução realmente produziu e o estado terminal registrado.
- Interpretar o pedido e reconhecer as entidades relevantes.
- Avaliar geometria, contatos, affordances e restrições do braço.
- Planejar a sequência inteira, não apenas a pose de destino.
- Executar e medir movimento, preensão, suporte e liberação.
- Atualizar o World Model com o resultado verificado — inclusive quando a tarefa não foi concluída.
Esse cuidado é decisivo para tarefas de empilhamento, reposicionamento ou desenho. Um objeto próximo de outro não está necessariamente apoiado nele; segurar um cubo não significa transportar com segurança uma pilha inteira. Quando contatos e relações de suporte não são verificados, a resposta correta pode ser interromper a ação, reorganizar a cena ou solicitar uma nova estratégia.
Parte II — Quando o movimento passa a ser expressão
O segundo experimento desloca a questão do êxito mecânico para a forma e o significado. Em Aurora Circuit, Celestia organiza uma frase de nove ações: rotações articulares, apontamentos, uma passagem de dança e um aceno final. Cada gesto pode ser descrito como um operador motor, mas a composição nasce das relações entre os gestos.
O operador wave_hello, por exemplo, não tem o mesmo papel em todos os contextos. Na posição final da sequência, funciona como fechamento. O nome “Aurora Circuit” oferece uma referência compartilhada no diálogo, enquanto o desenho em espiral e circuito propõe uma nova descrição visual da mesma ideia. Nenhum desses elementos substitui o registro executável dos movimentos.
| Referência | Perspectiva e exemplo | Aplicação no MMSW |
|---|---|---|
| Wittgenstein (1953) · Significado pelo uso | O significado de um gesto depende de seu uso em uma prática. O mesmo aceno pode indicar saudação, despedida ou encerramento. | Em Aurora Circuit, wave_hello funciona como fechamento de uma frase de nove ações porque ocupa essa posição na sequência. |
| Lacan (2006) · Relações simbólicas | Nomear uma sequência estabelece uma referência simbólica compartilhável, sem descrever cada detalhe de sua execução. | O nome “Aurora Circuit” permite retomar a composição no diálogo, mas não contém todo o registro executável. |
| Laban (1966) · Análise do movimento | Movimentos podem ser analisados por direção, fraseado, tempo, contraste e conclusão, em vez de apenas como poses isoladas. | Rotações articulares, poses de apontamento, passagem de dança e aceno são organizados como abertura, contraste, retorno e fechamento. |
| Goodman (1976) · Sistemas simbólicos | Meios distintos representam uma forma de maneiras distintas: notação, desenho e descrição verbal preservam relações diferentes. | O desenho da espiral e do circuito redescreve o conceito do movimento, sem codificar cada trajetória articular do Panda. |
| Boden (2004) · Criatividade computacional | A criatividade combinacional ou exploratória pode recombinar elementos dentro de um espaço de possibilidades definido. | Celestia compõe com operadores motores disponíveis; a possível novidade está na ordem e nas relações entre ações, não na invenção de novos movimentos básicos. |
| Varela, Thompson & Rosch (1991) · Embodiment | Nos seres vivos, cognição é estudada em relação ao engajamento sensório-motor entre organismo e ambiente. | MMSW introduz restrições e consequências simuladas para a ação. Isso não torna Celestia um organismo, nem demonstra embodiment biológico. |
Tabela 2. Perspectivas sobre significado, expressão, representação e limites da analogia com embodiment
O que essas comparações permitem afirmar?
Elas tornam o experimento analisável em várias escalas: a viabilidade de uma preensão, a coordenação entre entidade, operador, robô e Digital Twin, a persistência de registros e a transformação de movimentos em uma composição reconhecível. Também tornam explícitos os limites do vocabulário empregado.
- Uma affordance não é uma ordem: é uma possibilidade relacional que ainda precisa passar por planejamento e verificação.
- Uma simulação não é uma medição do robô físico: fidelidade exige calibração e validação próprias.
- Uma referência simbólica não é a execução: um nome, uma imagem ou uma narração não preserva automaticamente as trajetórias completas.
- Embodiment não é equivalência biológica: restrições sensório-motoras simuladas não demonstram cognição orgânica nem uma mente humana.
Do gesto à continuidade do mundo
O ponto mais importante não é apenas fazer um robô responder a um comando. É construir um ciclo de interpretação, ação, consequência e memória em que o mundo continua depois do movimento. Objetos são deslocados; contatos mudam; registros persistem; sequências ganham nomes; uma nova interação deve encontrar o ambiente como ele ficou, não como foi imaginado antes.
Essa é a fronteira explorada pelo MMSW: ligar World Models, transmultimodalidade, Digital Twins e robótica sem confundir representação com realidade ou linguagem com movimento. A ação precisa ser fisicamente admissível; seu significado se constrói no contexto; seu resultado precisa ser verificável.
Apresentação no VISGRAF/IMPA
A pesquisa será discutida no Seminário de Computação Gráfica do VISGRAF/IMPA, com Matteo Moriconi e Luiz Velho, em 14 de outubro de 2026.
14 de outubro de 2026 · 13h30–15h00 (horário de Brasília)
Auditório 3 — IMPA, Rio de Janeiro
Pesquisa relacionada e referências
Digital Twins — Franka Panda · Aurora Circuit — Human–Synthetic Interaction
Referências conceituais: Gibson (1979); Suchman (1987); Hutchins (1995); McLuhan (1964); Clark & Chalmers (1998); Shao, Hightower & Schindel (2023); Wittgenstein (1953); Lacan (2006); Laban (1966); Goodman (1976); Boden (2004); Varela, Thompson & Rosch (1991). As comparações apresentadas são leituras analíticas da pesquisa MMSW, não atribuições diretas desses autores ao projeto.
Latest posts
- 02:32 AM - October 19. 2026 Do Estado de Mente ao gesto robótico: fúria e êxtase no MMSW
- 03:24 AM - October 10. 2026 Affordances: do World Model à ação física
- 12:31 PM - October 9. 2026 Da arquitetura multimodal à robótica
- 02:24 PM - October 7. 2026 Aurora Circuit: da ação à forma
- 01:05 PM - October 7. 2026 Mesmo objetivo. Diferentes affordances. Diferente estratégia.